រៀបរៀងដោយអ្នកនិពន្ធៈ Dirce Uesu Pesco និង Humberto José Bortolossi
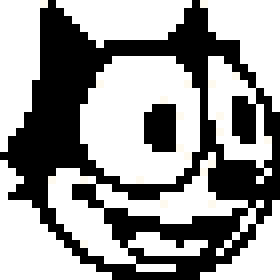
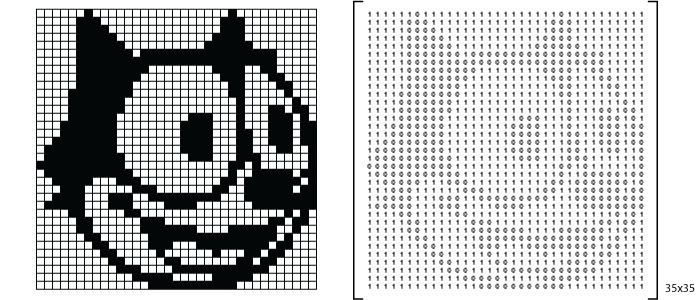
រូបភាពមួយចំនួនដែលអ្នកឃើញនៅលើទំព័រអ៊ិនធើរណែត (Internet) និងរូបថតដែលអ្នកថតដោយទូរស័ព្ទដៃរបស់អ្នក គឺជាគំរូនៃរូបភាពឌីជីថល (Digital Images) ។ យើងអាចតាងផ្នែកនៃរូបភាពនេះដោយ ម៉ាទ្រីស។ ឧទាហរណ៍ៈ រូបភាពតូចនៃរូបភាព Felix the Cat (រូបភាពខាងឆ្វេង) គឺអាចតាងដោយម៉ាទ្រីស  ដែលធាតុនីមួយៗរបស់វាតាងដោយលេខ 0 និងលេខ1។ លេខទាំងនេះគឺបញ្ជាក់ពីពណ៌របស់Pixelនីមួយៗរបស់រូបភាព (Pixel គឺជាធាតុតូចបំផុតនៃក្រាហ្វិករបស់រូបភាពម៉ាទ្រីស (Matrices Images) ដែលអាចកំណត់ពណ៌បានតែមួយពណ៌ ក្នុងពេលតែមួយ) ដែលលេខ 0 កំណត់អោយពណ៌ខ្មៅ និងលេខ 1 កំណត់អោយពណ៌ស។ រូបភាពឌីជីថល (Digital Images) ដែលប្រើប្រាស់ពណ៌តែពីរពណ៌នេះ ត្រូវបានគេហៅថា Binary Images រឺ Boolean Images ។
មាត្រដ្ឋានពណ៌នៃរូបភាព ក៏អាចតាងដោយម៉ាទ្រីសបានផងដែរ។ ធាតុនីមួយៗរបស់ម៉ាទ្រីស គឺកំណត់កម្រិតនៃភាពត្រូវគ្នារបស់ Pixel ។ ដើម្បីជាភាពងាយស្រួល រូបភាពឌីជីថល (Digital Images) ភាគច្រើននាពេលបច្ចុប្បន្ន គឺគេប្រើចំនួនគត់ចាប់ពីលេខ 0 (កំណត់អោយពណ៌ខ្មៅ ដែលជាកម្រិតពណ៌អប្បបរមា) ដល់លេខ 255 (កំណត់អោយពណ៌ស ដែលជាកម្រិតពណ៌អតិបរមា) ដែលផ្តល់ជាសរុបគឺ  ផ្សេងៗគ្នានៃកម្រិតពណ៌ (បរិមាណកម្រិតនៃពណ៌នេះ គឺសមស្របទៅនឹងកិច្ចការផ្នែករូបភាពលើគេហទំព័រ។ ទោះបីជាយ៉ាងណាក៏ដោយ គឺមានការអនុវត្តជាក់លាក់មួយចំនួនដែលត្រូវការកម្រិតពណ៌ច្រើនជាងនេះ ដើម្បីបង្កើតរូបភាពថ្មីឡើងវិញ)។
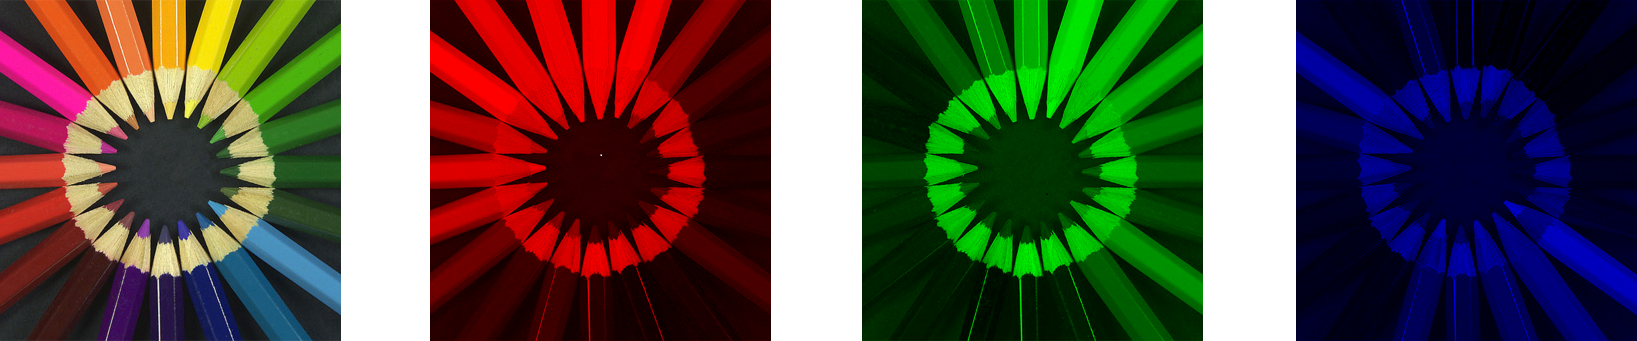
លំដាប់ពណ៌នៃរូបភាព គឺអាចតាងដោយម៉ាទ្រីសចំនួនបី។ ម៉ាទ្រីសនីមួយៗ បញ្ជាក់ពីបរិមាណ ពណ៌ក្រហម ពណ៌បៃតង និង ពណ៌ខៀវ ដែលជាសមាសភាពពណ៌នៃរូបភាព។ ប្រព័ន្ធពណ៌នេះ ត្រូវបានគេស្គាល់ថា ជាប្រព័ន្ធ RGB (មានប្រព័ន្ធពណ៌ជាច្រើនផ្សេងទៀត ដែលគេបានប្រើក្នុងការអនុវត្តដូចជាៈ CMYK (សម្រាប់ព្រីនឯកសារ) Y’IQ (សម្រាប់បញ្ជូនរូបភាពទូរទស្សន៍ទៅកាន់ NTSC (National Television System Committee) ជាដើម)។ ធាតុនៃម៉ាទ្រីសទាំងនេះគឺជាចំនួនគត់ចាប់ពីលេខ 0 ដល់លេខ 255។ ហើយធាតុទាំងនេះគឺវាកំណត់អោយកម្រិត Pixel នៃរូបភាព ដែលធៀបទៅនឹងពណ៌របស់ម៉ាទ្រីស។ ដូចនេះ ក្នុងប្រព័ន្ធ RGB គេអាចតាងវាដោយ  ពណ៌ផ្សេងៗគ្នា។
ដំណើរការរូបភាពឌីជីថល និងប្រមាណវិធីម៉ាទ្រីស (Digital image processing and operations with matrices)
នៅពេលដែលរូបភាពឌីជីថលមួយ (Digital Images) អាចតាងដោយម៉ាទ្រីស នោះយើងនឹងឆ្ងល់ពីរបៀបធ្វើប្រមាណវិធីលើធាតុនីមួយៗដែលត្រូវគ្នានឹងរូបភាព។ ជាឧទាហរណ៍ ប្រសិនបើយើងសន្មតថា រូបភាព Binary  (Binary image )ខាងក្រោមគឺជាម៉ាទ្រីសមួយដែល
 នោះរូបភាព
 គឺត្រូវគ្នាទៅនឹងត្រង់ស្ប៉ូនៃម៉ាទ្រីស គឺ
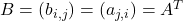 ។ បើតាមលំដាប់ រូបភាព
 គឺត្រូវគ្នាទៅនឹងម៉ាទ្រីស
 ។ សាកល្បងស្វែងរកម៉ាទ្រីសដែលមានទំនាក់ទំនងរវាងរូបភាព ទៅនឹងរូបភាពដទៃទៀត!
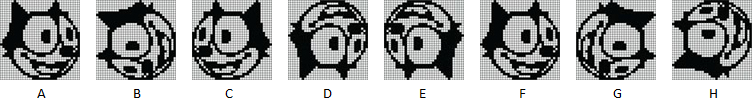
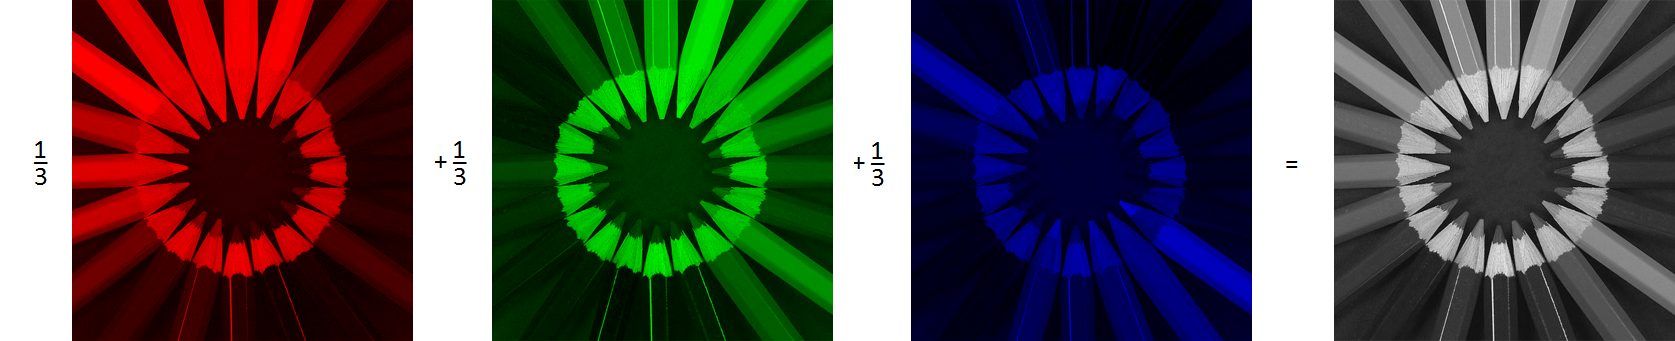
ជាឧទាហរណ៍ផ្សេងទៀត ប្រសិនបើយើងអនុវត្តតាមមធ្យមនពន្តគំរូនៃធាតុផ្សំរបស់ម៉ាទ្រីស  ,
 និង ដែលបានមកពីពណ៌នៃរូបភាព នោះយើងនឹងបានមាត្រដ្ឋានពណ៌នៃរូបភាពថ្មីមួយ (តម្លៃមិនមែនជាចំនួនគត់មូលខិតជិតចំនួនគត់):
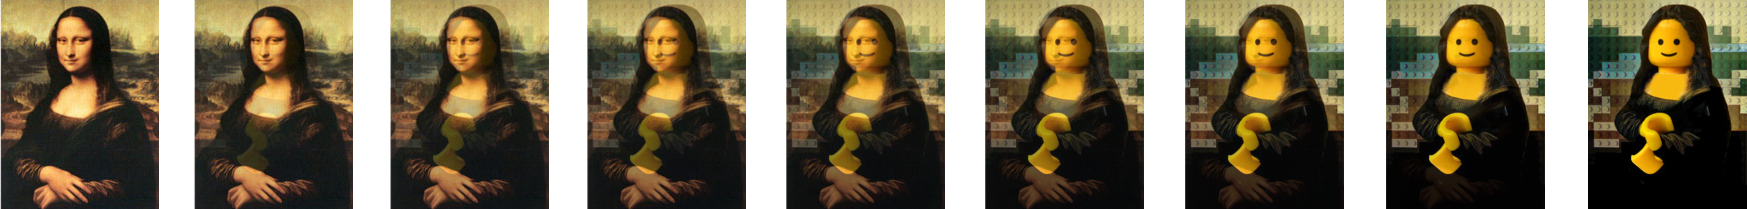
ឧទាហរណ៍មួយទៀតបាននិយាយថា ការប្រើប្រមាណវិធីគុណតាមរយៈផលគុណស្កាលែរ និងផលបូកម៉ាទ្រីស គឺវាអាចបង្កើតនូវការចម្លងរូបភាពមួយ ដែលជាធម្មតាត្រូវបានគេប្រើប្រាស់។ តួយ៉ាង គេប្រើវាដើម្បីធ្វើការរៀបចំ និងធ្វើបទបង្ហាញជា Slide ក្នុងកម្មវិធី PowerPoint ។ ដើម្បីច្បាស់លាស់ជាងនេះទៅទៀត យើងសន្មតរូបភាពនៃមាត្រដ្ឋានពណ៌ចំនួនពីរដែលស្ថិតក្នុងទំហំប៉ុនគ្នា គឺតាងដោយម៉ាទ្រីស និង
 ។ តាមរយៈធ្វើផលគុណស្កាលែរ (ចំនួនពិត)
 ដែលស្ថិតក្នុងចន្លោះ
 នោះយើងអាចកំណត់ម៉ាទ្រីសនេះដោយៈ
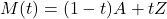
កត់សំគាល់ថា  ,
 ចំពោះ ស្ថិតនៅចន្លោះពី 0 ទៅ 1 នោះធាតុនីមួយៗរបស់ម៉ាទ្រីស
 គឺជាចន្លោះរវាងធាតុនីមួយៗរបស់ម៉ាទ្រីស និង ។ ដូចនេះ នៅពេលដែល ប្រែប្រួលពី 0 ទៅ 1 នោះម៉ាទ្រីស ក៏ប្រែប្រួលពី ទៅ ដែរ។ ចំពោះករណីនៃពណ៌របស់រូបភាពនីមួយៗ ធ្វើការប្រែប្រួលដូចខាងលើនោះ គឺយើងត្រូវតែអនុវត្តតាមម៉ាទ្រីស , និង ដើម្បីបង្កើតរូបភាពនីមួយៗ។
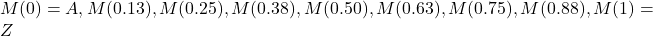
ផលគុណនៃម៉ាទ្រីស ក៏អាចអនុវត្តក្នុងដំណើរការរូបភាពឌីជីថល (Digital Images) បានផងដែរ។ ទោះបីជាយ៉ាងណា ឧទាហរណ៍របស់យើងបន្ទាប់ នឹងធ្វើការលម្អិតជាងនេះទៅទៀត (ភាពផ្អែកលើបច្ចេកទេសគណិតវិទ្យាជឿនលឿនជាច្រើន ដែលជាធម្មតា ត្រូវបានគេសិក្សាតែនៅក្នុងសាកលវិទ្យាល័យផ្នែកពិជគណិតលីនេអ៊ែរតែប៉ុណ្ណោះ) យើងនៅតែសង្ឃឹមជឿជាក់ថា វានឹងជាប្រយោជន៍ចំពោះអ្នកអាន ព្រោះថានេះគឺជាកាលានុវត្តភាពចំពោះភាពរីករាយទៅនឹងការងឿងឆ្ងល់នៃការអនុវត្តមួយដែលចេញពីសមត្ថភាពនៃការបំបែកធាតុរបស់ម៉ាទ្រីសមួយ ទៅជាផលគុណម៉ាទ្រីសមួយដែលមានទម្រង់ពិសេស។ ប្រសិនបើការលម្អិតមានការខ្វះខាត លោកអ្នកអាចស្វែងរកក្នុងឯកសារយោង[Lay, 2011] និង[Poole, 2005]។ ដូចនេះ សន្មតថាវាគឺជាការបំបែកតម្លៃដ៏អស្ចារ្យមួយ (SVD) ដែលកើតឡើងដោយការសរសេរម៉ាទ្រីស  មួយជាផលគុណបីម៉ាទ្រីសៈ
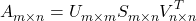
ដែល  និង
 គឺជាម៉ាទ្រីសអរតូកូណាល់ (
 និង
 គឺជាម៉ាទ្រីសណឹតលំដាប់
 និង
 រៀងគ្នា) និង
 ជាម៉ាទ្រីសមួយ ដែលធាតុ
 ស្មើសូន្យចំពោះ
 និង
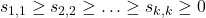 ដែល
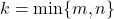 ។ នេះជាឧទាហរណ៍មួយនៃការបំបែក SVD :
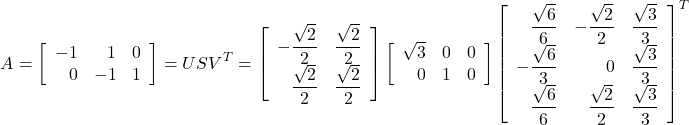
វាអាចបង្ហាញអោយឃើញថា ម៉ាទ្រីសទាំងអស់សុទ្ធតែមានការបំបែក SVD ([Lay, 2011], [Poole, 2005])។ លើសពីនេះទៅទៀត សារៈសំខាន់នៃវិធីសាស្ត្រដោះស្រាយនេះ អាចអោយយើងគណនាបានដូចជា ការបំបែកដោយការប្រើប្រាស់កុំព្យូទ័រ។ ចំណុចសំខាន់នៃឧទាហរណ៍របស់យើង គឺដើម្បីធ្វើការអង្កេតអោយឃើញថា ប្រសិនបើ 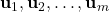 ជាជួរឈររបស់ម៉ាទ្រីស ហើយ
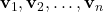 ជាជួរឈររបស់ម៉ាទ្រីស នោះយើងបានៈ
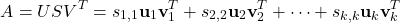
តើហេតុអ្វី? ឧបមាថា គឺជារូបភាពមាត្រដ្ឋានពណ៌ប្រផេះមួយដែលមានទំហំ  ត្រូវបានគេបញ្ជូនពីផ្កាយរណបទៅកាន់ស្ថានីយ៍នៅលើផែនដី។ ជាគោលការណ៍ ផ្កាយរណបនេះត្រូវបញ្ជូនមួយលានតួលេខ (ផ្នែកមួយរបស់ Pixel នីមួយៗ)។ តួយ៉ាង ត្រឹមតែធាតុ
 ដំបូងរបស់ម៉ាទ្រីស នៃការបំបែកធាតុ SVD របស់ម៉ាទ្រីស គឺវាសំខាន់គ្រប់គ្រាន់ទៅហើយដែលផ្កាយរណបនេះបញ្ជូន ពោលគឺ 20 ខ្ទង់ដំបូងរបស់ និង ហើយនិង 20 តួលេខដំបូងរបស់ធាតុ (ជាសរុប ត្រឹមតែ
 តួលេខដែលត្រូវបញ្ជូន)។ ទិន្នន័យទាំងអស់ដែលទទួលបាន ខាងលើ ត្រូវបានស្ថានីយ៍នៅលើផែនដីគណនាដោយម៉ាទ្រីស
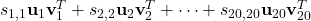 ដែលនឹងផ្តល់នូវរូបភាពពិតដើមមួយ។
ឧទាហរណ៍ៈ រូបភាពខាងក្រោមនេះ គឺជារូបភាពរូបភាពរបស់អ្នកគណិតវិទូម្នាក់ឈ្មោះ Christian Felix Klein ដែលមានទំហំ  pixels ។
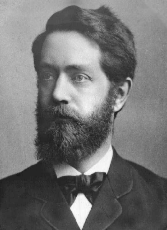
តាមការបំបែកធាតុ SVD នៃម៉ាទ្រីសត្រូវគ្នារបស់រូបភាពនេះ យើងអាចគណនាម៉ាទ្រីស 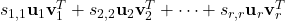 បាន ចំពោះ
 និង 20។ ម៉ាទ្រីសទាំងនេះ ធ្វើអោយខិតជិតទៅនឹងរូបភាពដើម ដូចបានបង្ហាញក្នុងរូបភាពខាងក្រោម។ សង្កេតមើល រូបភាពដើមដែលត្រូវគ្នាទៅនឹងករណី
 ។ តើវាពិតជាគួរអោយចាប់អារម្មណ៍ដែររឺទេ?
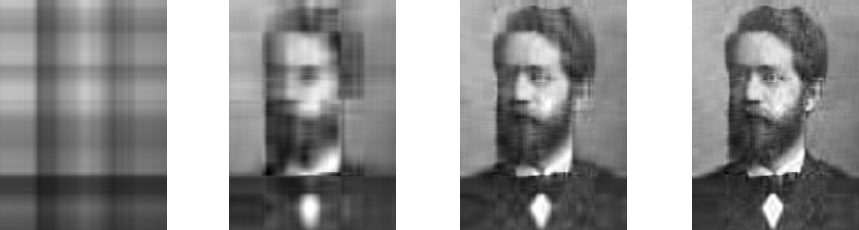 និង 20
ការអនុវត្តន៍ផ្សេងៗ
ដំណើរការរូបភាពឌីជីថល (Digital image processing) ត្រូវបានអនុវត្តក្នុងផ្នែកមួយចំនួនដូចជា ផ្នែក remote sensing ការបញ្ជូនទិន្នន័យ ផ្នែកវិជ្ជសាស្ត្រ ផ្នែកមនុស្សយន្ត (robotics) ផ្នែក vision របស់កុំព្យូទ័រ និងឧស្សាហកម្មផ្នែកភាពយន្ត ជាដើម។ តួយ៉ាង ចំពោះផ្នែក remote sensing រូបភាពទាំងអស់ដែលបានមកពីផ្កាយរណប គឺវាមានប្រយោជន៍ដល់ ការតាមដានធនធានធម្មជាតិ ការគូរផែនទីភូមិសាស្ត្រ ការវិភាគការកើនឡើងនៃទីក្រុង និងការអនុវត្តទៅលើផ្នែកបរិស្ថានផ្សេងៗទៀត។ ចំពោះផ្នែកបញ្ជូនរូបភាព យើងបានប្រើក្នុងផ្នែកទូរគមនាគន៍ តាមរយៈ fax បណ្តាញ(network) អ៊ិនធើរណែត(Internet) ហើយនិងសៀគ្វីបិទរបស់ទូរទស្សន៍(Closed-circuit TV) សម្រាប់ត្រួតពិនិត្យការផ្សាយ និងបំពេញការខ្វះខាត។ ក្នុងការអនុវត្តផ្នែកវិជ្ជសាស្ត្រ យើងបានប្រើប្រាស់ក្នុងដំណើរការរូបភាព X-ray ការបញ្ចាំងរូបភាព Transaxial tomography ការព្យាបាលដោយប្រើវិទ្យុសកម្ម ភាពខ្ទររបស់មេដែក និងប្រើក្នុងម៉ាស៊ីន ស្កេនដែលមានកម្រិតប្រេកង់លើសពី  ឡើងទៅ (ultrasonic scanning)។
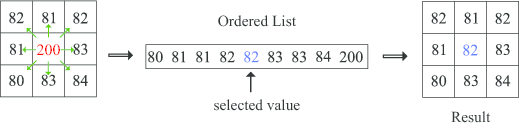
វិធីសាស្ត្រមួយចំនួននៃការទទួល និងការបញ្ជូននៃរូបភាពគឺអាចធ្វើអោយរូបភាពមានភាពមិនច្បាស់។ តម្រងភាពរំខាននៃរូបភាព (median filter) គឺជាបច្ចេកទេសនៃដំណើរការរូបភាពមួយ ដែលបានប្រើដើម្បីបំបាត់ភាពរំខាន រឺកាត់បន្ថយនូវអានុភាពនៃភាពរំខាន: ចំពោះធាតុនីមួយៗដែលតាងអោយម៉ាទ្រីសរបស់រូបភាព ចូរយើងសង្កេតមើលធាតុជាប់វា ហើយបន្ទាប់មកយើងរៀបពួកវាក្នុងបញ្ជីតាមលំដាប់។ តាមរយៈតម្រងភាពរំខាននៃរូបភាព (median filter) យើងជ្រើសរើសធាតុកណ្តាលរបស់បញ្ជីនេះ ហើយជំនួសធាតុកណ្តាលដោយធាតុដែលយើងបានជ្រើសរើស។
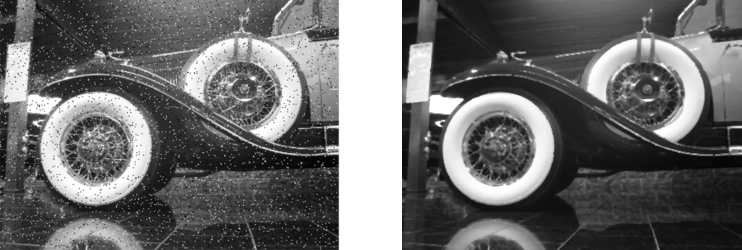
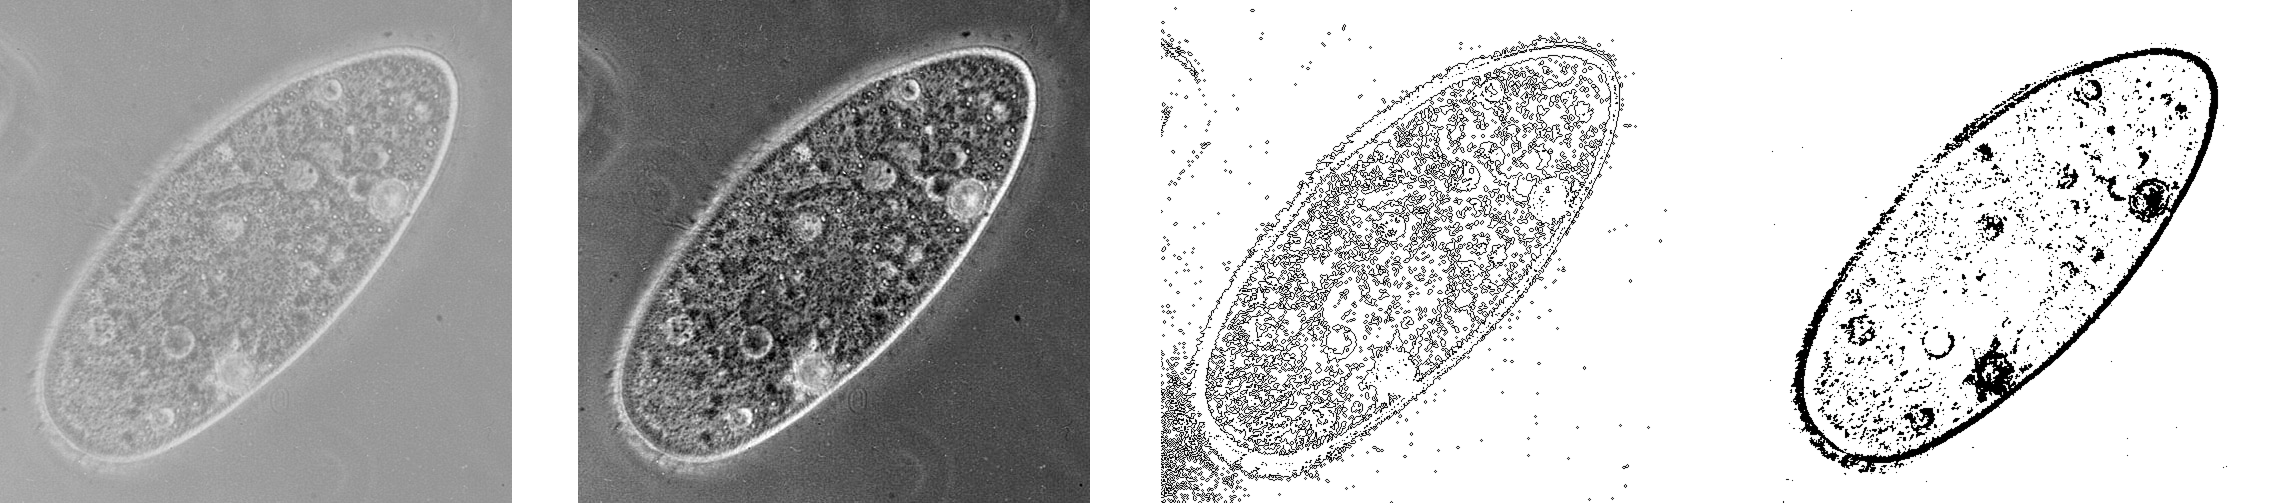
មានបច្ចេកទេសផ្សេងៗជាច្រើនទៀត ក្នុងដំណើរការរូបភាព ដែលប្រកបដោយគោលដៅខុសៗគ្នា។ តាមរយៈរូបភាពខាងក្រោម គឺបង្ហាញពីគំរូនៃការកែខែធ្វើអោយមានភាពខុសគ្នាទៅលើការចាប់បាននូវរូបភាពឆ្នេរ និងផ្លូវចូល។
ឯកសារយោង
Gomes, J.; Velho, L. Image Processing for Computer Graphics and Vision. Springer-Verlag, 2008.
Gonzalez, R. C.; Woods, R. E. Digital Image Processing. Third Edition. Prentice Hall, 2007.
Lay, D. Linear Algebra and Its Applications. Forth Edition. Addison Wesley, 2011.
Poole, D. Linear Algebra: A Modern Introduction. Second Edition. Brooks Cole, 2005.
The photo of the Mona Liza in LEGO is a property of Marco Pece Udronotto, who kindly granted permission to use it in this work.